Tööriistad
Hesai Kosmo seob ruumikaamera ja pilve robotite treeningandmete tootmiseks
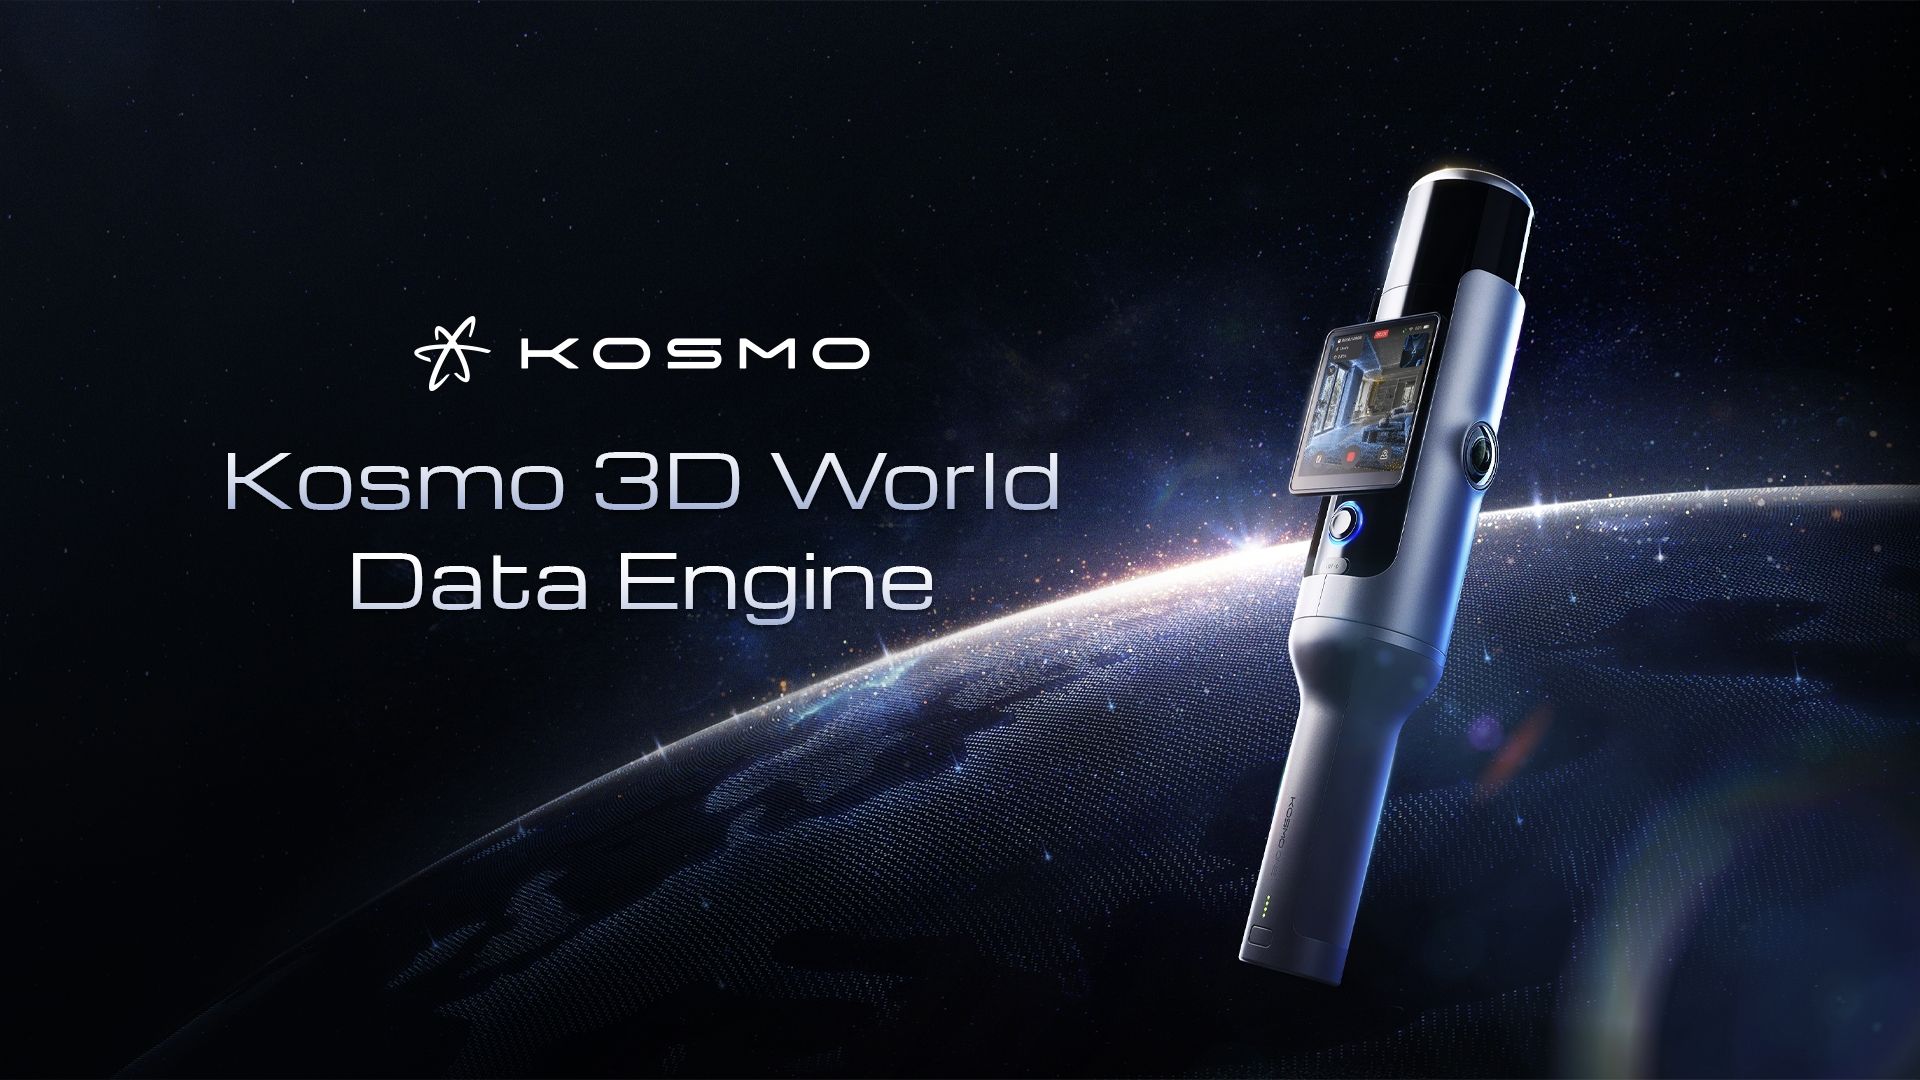
Kosmo One ja Kosmo World muudavad keskkonna 3D-treeningvaraks. Tooteesitlus on kinnitatud, kuid roboti 99% edukuse väide ei tõenda veel lahenduse töökindlust mujal.
Toimetaja Kristjan Krimm · Avaldatud · 5 min lugemist
- Olulisus
- Sihtrühm
- Kõik
- Allikaid
- 2
- Esmaallikas
- Hesai
Arengulugu
Tööriistad
Viimase 60 päeva seismograaf: 96 signaali. Joone kõrgus näitab olulisust.
Mis juhtus
Kosmo One ja Kosmo World muudavad keskkonna 3D-treeningvaraks. Tooteesitlus on kinnitatud, kuid roboti 99% edukuse väide ei tõenda veel lahenduse töökindlust mujal.
Miks see loeb
Keskkonna kaardistamise ja treeningvara loomise ühendamine võib vähendada robotiprojekti andmete ettevalmistamise tööd. Selle väärtust tuleb hinnata kalibreerimise, andmete päritolu ja päris roboti tulemuste kaudu; üks tootja demonstratsioon ei tõenda üldist töökindlust.
Sisukord
Lühidalt
4 põhipunkti- Hesai esitles 14. oktoobril Shanghais Kosmot, mis ühendab Kosmo One’i ruumikaamera ja Kosmo Worldi pilveplatvormi.
- Süsteem kogub lidarite ja kaamerate abil ruumiandmeid, millest luuakse robotite treenimiseks kasutatavaid 3D-keskkondi.
- Ettevõte teatas koostööst Galboti ja Dexmaliga ning kirjeldas Sharpa roboti kasutust jäätisepoes.
- Sharpa 99-protsendiline edukus on Hesai väide konkreetse kasutusjuhu kohta; avalik teade ei anna täielikku katseprotokolli ega süsteemi hinda.
Hesai laiendab lidaritehnoloogiat robotite treeningandmete tootmisse. 14. oktoobril esitletud Kosmo ühendab füüsilise keskkonna skannimise ja sellest treenimiseks sobiva digitaalse ruumi loomise. Kosmo One kogub andmeid, Kosmo World töötleb need korduvkasutatavateks 3D-varadeks.
Reuters kajastas esitlust Hesai Shanghai tehases ning kirjeldas tootja eesmärki pakkuda robootikale alustehnoloogiat. Lugu ei piirdu uue kaameraga: tootja müüb võimalust lühendada teed päris keskkonnast treeningvarani. Selle tee kvaliteet mõjutab, kui hästi hilisem robot mõistab kohta, kus ta töötama peab.
Hesai seostab Kosmo kasutust Sharpa roboti 99-protsendilise edukusega Shanghai Dairy Queeni poes. Tulemus vajab selget omistust. Avalik kirjeldus ei näita katsete täielikku arvu, olukordade jaotust ega seda, milline osa paranemisest tulenes andmetest, mudelist või muust töövoo muutusest.
Digitaalne ruum ja roboti tegevus vajavad eraldi kontrolli
Visuaalselt veenev ruumimudel ei tõenda, et selles õppinud robot saab füüsilises keskkonnas hakkama. Tegevuseks on vaja õigesti hinnata kaugusi, objekte ja nende muutumist. Eriti oluline on, et õppimiskeskkonna ebatäpsus ei looks robotile süstemaatiliselt valet eeldust.
Seetõttu tuleks eristada kaardistamise kvaliteeti ja ülesande täitmise kvaliteeti. Esimene kirjeldab, kui täpselt keskkond on salvestatud; teine, kas robot teeb tellitud töö. Sama andmestik võib olla ühe ülesande jaoks piisav ja teise jaoks puudulik.
Buildrya hinnangul võiks toote piloot siduda iga olulise vea tagasi selle võimaliku allikaga. Kas objekt jäi skannimata, muutus pärast salvestust või tõlgendas mudel seda valesti? Ilma sellise jäljeta võib kogu ebaõnnestumine jääda ebamääraselt „AI vea” nime alla.
Andmestiku audit algab sensorist
Ruumiskaneeringu juurde võiks talletada seadme, kalibreerimise ja salvestusaja. Kui eri sensorid annavad andmed eri hetkest või erineva koordinaadistiku järgi, peab töötlusahel selle arvesse võtma. Pilveplatvormi väljund ei asenda infot algse mõõtmise kohta.
Samuti tuleb teada, milline ruumiversioon salvestati. Poes või tehases võivad riiulid, töövahendid ja läbikäigud hiljem muutuda. Kui robotit treenitakse vanal mudelil, on oluline eristada mudeli viga aegunud treeningkeskkonnast.
Auditi mõte ei ole koguda võimalikult palju metaandmeid. Eesmärk on võimaldada vea kordamist ja põhjuse leidmist. Vajalik detailsus sõltub sellest, kas ruumi kasutatakse visuaalseks tutvustuseks, liikumise õppimiseks või täpseks esemete käsitsemiseks.
Pilves loodud keskkond peab säilitama andmete päritolu
Hesai kirjeldab pilveplatvormi, mis muudab salvestatud ruumi treeningvaraks. Toimetuse hinnangul peaks sellises töövoos olema eristatav sensori mõõdetud info ja hilisema töötlusega lisatud sisu. Muidu võib kasutaja käsitleda mudeli loodud detaili füüsilise mõõtmisena.
Andmete päritoluahel võiks siduda algsalvestuse, töötlusversiooni ja eksporditud keskkonna. Kui sama ruumimudelit kasutatakse mitmes katses, peaks olema võimalik näha, kas selle sisu vahepeal muudeti. See aitab võrrelda mudeliversioone ja vältida peidetud erinevusi katsete vahel.
Samuti tuleks enne andmete üleslaadimist määrata, kes neid kasutada saab ja milliseid väljundeid võib edasi anda. Poe, labori või tehase 3D-koopia võib sisaldada inimesi, ekraane ja äriliselt tundlikku paigutust. Andmete kasutusõigused ja tundliku sisu eemaldamine vajavad kontrolli juba kogumise ajal.
Ühe poe 99 protsenti ei kirjelda kõiki tööolukordi
Protsendist saab sisuline töökindlusnäitaja alles koos nimetaja ja ülesande määratlusega. Vaja on teada, mitu katset tehti ning mis loeti õnnestumiseks. Oluline on ka see, kas inimese abi, katkestatud jooks või korduskatse kuulus tulemusse.
Eri keskkonnad võivad muuta sama ülesande raskust. Valgustus, objektide asend ja sisendi varieerumine võivad mõjutada roboti tegevust, kuigi põhikäsk jääb samaks. Seetõttu vajaks üldistatav väide katseid rohkem kui ühes tootja valitud olukorras.
Reuters märgib lisaks, et Sharpa asutajad on seotud Hesai asutajatega. See ei tühista demonstratsiooni, kuid ei tee sellest sõltumatut klienditesti. Ostja võiks enne järeldust otsida eraldi kasutuskogemust ja korratavat võrdlust.
Hind ja andmete väljaviimine määravad ostja tegeliku kulu
Avaldatud allikad ei anna Kosmo täielikku hinnastust ega piisavat infot konkreetse kliendi tarneaja kohta. Seetõttu ei saa arvutada, mitu skannimist peaks investeeringu tagasi teenima. Riistvarale võivad lisanduda töötlus, salvestus ja andmete eksport, mille tingimused tuleb eraldi kinnitada.
Võrdluse ühik võiks olla ühe valideeritud treeningkeskkonna loomise kogukulu. Selle hulka kuuluvad salvestaja töö, ebaõnnestunud skaneeringud, käsitsi parandused ja testimine robotil. Kiire skannimine ei taga väikest kogukulu, kui hiljem tuleb keskkonda palju kohandada.
Eesti tootmis- või robootikameeskonnale annab Kosmo esitluse väärtuse eelkõige uus võimalik andmetootmise töövoog. Enne lahenduse valimist tuleks kontrollida sobivust oma keskkonnas, ekspordivõimalusi ja andmete õigusi. Ostuotsust ei saa rajada üksnes tootja nimetatud edukusprotsendile.
KKK
Korduma kippuvad küsimused
Kas Kosmo on robot või kaamera?
Kosmo on Hesai kirjeldatud süsteem, mis ühendab Kosmo One’i kaamera ja Kosmo Worldi pilveplatvormi. Eesmärk on toota keskkondadest 3D-andmeid ja treeningvara, mitte olla ise universaalne robot.
Kas 99-protsendiline edukus on sõltumatu tulemus?
Kasutatud allikates pärineb see väide Hesailt. Reuters kajastab ettevõtte kirjeldust ega esita täielikku sõltumatut katseprotokolli.
Kas ruumi täpne koopia tagab roboti töökindluse?
Ei, ruumimudel on ainult üks osa töövoost. Tulemust mõjutavad ka roboti mudel, andurid, tegevuspiirid ja päris keskkonna muutused.
Kas hind ja tarnimise algus on teada?
Kasutatud esitlusallikad ei anna ostuotsuseks piisavat täielikku hinnastust ja tarnegraafikut. Need tuleb konkreetse pakkumise puhul eraldi kontrollida.
Mida peaks treeningandmete kohta säilitama?
Talletada võiks sensori kalibreerimise, aja, ruumiversiooni ning andmete töötluse ja kasutusõigused. Samuti on vaja seost andmestiku, mudeliversiooni ja roboti tegeliku katse vahel.